数控机床快速定位是数控加工程序中用于让刀具或工作台快速移动到指定位置的常用运动方式,其核心作用是缩短非切削移动时间,提高程序执行效率。快速定位通常通过快速定位指令实现,常见指令为G00。需要注意的是,快速定位主要用于刀具接近工件、离开加工区域以及不同加工位置之间的空行程移动,并不适合作为正常切削进给指令使用。实际编程时还需要充分考虑机床运动轨迹、轴移动速度、工件干涉以及安全距离等因素。
一、数控机床快速定位G00指令是什么
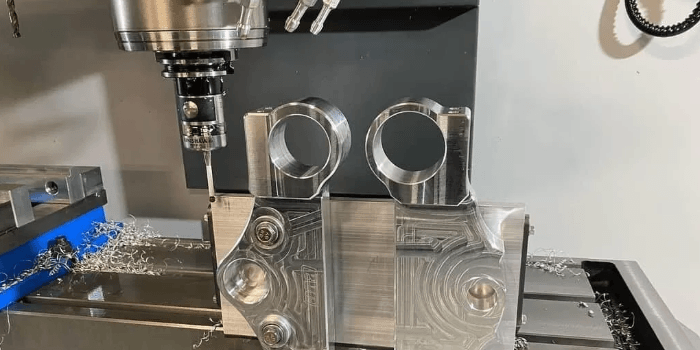
数控机床快速定位是指机床在非切削状态下,以系统允许的快速移动速度将刀具或工作台移动至指定坐标位置。其主要目的不是加工材料,而是快速完成刀具位置转换,从而减少空行程时间。
G00属于模态指令,执行后会保持快速定位状态,直到程序通过其他运动指令改变当前运动方式。典型程序形式可以表示为G00 X坐标 Z坐标,也可以根据机床坐标轴配置采用X、Y、Z等多个轴的定位指令。
快速定位速度通常由机床参数设定,而不是通过普通切削程序中的进给速度参数直接确定。不同数控系统和不同机床的快速移动速度可能存在差异,常见机床快速移动速度可以达到每分钟十几米至几十米,部分高速设备还会采用更高的快速移动速度。实际数值应以机床制造商技术参数为准。
二、G00快速定位的运动原理是什么
数控系统读取G00指令后,会将目标坐标发送至各轴运动控制模块,伺服驱动系统根据当前位置和目标位置计算运动过程,并控制电机带动滚珠丝杠、直线电机或其他传动机构完成定位。
快速定位与切削进给的主要区别在于运动目的不同。切削进给需要按照设定进给速度稳定控制刀具与工件之间的相对运动,而G00主要服务于位置转换,因此系统会根据快速移动参数控制各轴加速、减速和定位。
现代数控系统通常会对快速定位进行加减速控制,避免轴系突然启动或停止。加速度、减速度以及各轴快速移动速度等参数会影响定位时间和机械冲击。参数设置过于激进,可能增加机床振动和传动部件负荷;设置过于保守,则会延长空行程时间。
三、G00快速定位轨迹为什么需要特别注意
G00的一个重要编程特点是,不能简单将其理解为刀具按照直线从起点移动到终点。对于多轴联动数控机床,快速定位过程中各轴的运动协调方式由具体数控系统和参数决定,不同系统在轨迹控制方面可能存在差异。
如果程序从X轴、Y轴、Z轴当前位置同时执行G00移动,刀具实际运动路径可能与编程人员预想的单一直线轨迹不同。尤其是在工件、夹具和机床附件空间比较紧凑的情况下,直接采用多轴G00可能增加干涉风险。
对于需要严格控制刀具空间路径的场景,可以将快速定位拆分为多个动作。例如先让刀具沿安全方向抬高,再移动到目标平面,随后降低到加工起始位置。通过分阶段定位,可以让刀具运动路径更加容易检查和验证。
四、数控机床快速定位与切削进给有什么区别
G00主要用于非切削移动,G01等直线插补指令则用于按照设定进给速度进行切削或其他需要精确控制进给速度的运动。两者在程序中的作用不同,不能简单相互替代。
G00移动速度通常由机床快速移动参数决定,而G01的运动速度由程序设定的进给参数控制。例如程序使用G01 F数值时,系统会按照设定进给速度进行运动;切换到G00后,机床将按照快速移动参数进行定位。
如果在刀具已经接近工件的位置仍使用G00,可能因为移动速度较高而产生碰撞风险。因此实际编程通常需要在安全位置使用G00,在接近工件和进入切削区域后根据加工要求切换到适当的进给运动方式。
五、G00快速定位有哪些典型应用场景
刀具换刀完成后,需要从换刀位置快速移动到加工区域附近,此时通常会使用G00。合理设置换刀点和安全位置,可以减少刀具从机床非加工区域移动到工件附近的时间。
一个加工循环完成后,刀具需要退出工件加工区域时,也可以使用G00进行快速退刀。退刀动作通常需要先确保刀具沿不会与工件发生干涉的方向退出,再进行横向或其他方向的位置移动。
多个加工区域之间的空行程同样适合使用G00。例如一个工件上存在多个孔位、槽位或型腔,需要在不同加工位置之间切换时,可以通过快速定位减少非切削时间。
六、数控机床快速定位如何保证编程安全
快速定位编程的核心安全原则是保证刀具在高速移动过程中始终具有足够的避让空间。编写程序前,需要确认工件外形、夹具高度、压板位置、尾座、工作台以及其他可能进入刀具运动范围的部件。
安全平面是快速定位程序中常见的保护措施。刀具完成切削后,可以先沿Z轴等安全方向退出加工区域,再进行X轴、Y轴方向的快速移动。安全距离需要结合刀具长度、工件高度、夹具结构和机床实际运动范围确定。
程序首次运行时,可以采用单段运行、低倍率快速移动以及空运行等方式进行验证。操作人员应观察刀具实际轨迹是否与程序设计一致,确认没有干涉后再进入正常加工状态。
对于多轴数控机床,还需要特别关注旋转轴与直线轴之间的空间关系。刀具长度补偿、工件坐标系、机床坐标系以及旋转轴位置如果设置错误,即使程序坐标值本身没有问题,也可能造成刀具实际位置偏离预期。
七、G00快速定位编程常见错误有哪些
一种常见错误是在没有确认安全高度的情况下直接执行多轴快速定位。例如刀具仍然位于工件内部或夹具附近,却直接进行X、Y方向快速移动,可能造成刀具与工件或夹具碰撞。
另一类错误是混淆机床坐标系和工件坐标系。G00使用的坐标位置通常受到当前坐标系、刀具长度补偿和相关程序状态影响。如果程序开始位置不明确,可能导致刀具实际定位位置与编程人员预期不一致。
还需要注意模态状态。G00执行后会保持快速定位状态,如果后续程序没有明确切换到需要的加工运动方式,可能导致下一段移动仍以快速速度执行。因此程序编制时应充分检查运动指令之间的衔接。
刀具长度补偿状态也是需要重点检查的内容。对于立式加工中心,如果刀具长度补偿数据错误,Z轴实际刀尖位置可能与程序计算位置存在明显差异。在进入工件附近区域之前,应确认刀具补偿数据和工件坐标设置正确。
八、G00快速定位速度如何确定
G00的快速移动速度通常不是由操作者直接在每条程序中设定,而是由数控机床的参数和驱动系统共同决定。不同机床的快速移动速度可能从每分钟十米左右到每分钟数十米不等,具体需要参考设备说明书。
快速移动速度并不是越高越适合所有加工任务。高速移动能够缩短空行程时间,但同时会提高加减速过程中的机械冲击和碰撞后果。因此,机床制造商通常会根据丝杠、导轨、伺服电机和机械结构能力确定合理的快速移动参数。
程序调试阶段可以通过快速倍率修调功能降低实际移动速度,以便观察刀具运行轨迹。进入正式生产前,应确认程序已经经过完整的空运行和干涉检查。
九、G00快速定位与机床定位精度有什么关系
快速定位速度和最终定位精度属于不同概念。机床可以采用较高速度完成轴向移动,然后通过减速和位置控制完成目标坐标定位。实际定位精度还受到丝杠传动精度、导轨状态、伺服控制、机械间隙、温度变化和负载等因素影响。
对于精密加工,快速移动结束后的定位状态同样需要稳定。如果机床存在较明显的反向间隙、机械振动或热变形,可能影响刀具最终位置。精密数控机床通常会通过螺距补偿、反向间隙补偿和定位精度检测等方式控制运动误差。
需要区分快速定位重复定位与切削加工尺寸精度。G00完成的是位置移动,实际零件尺寸还受到刀具磨损、切削力、热变形、加工工艺和测量误差等多种因素影响。
十、数控机床G00快速定位的规范编程流程
实际编程时,可以先确定加工区域与机床安全位置,再规划刀具进入工件和离开工件的运动路径。刀具从换刀点移动到加工区域时,应避开夹具和工件突出部分。
进入加工区域前,需要确认刀具长度补偿、工件坐标系和主轴状态。对于距离工件较近的位置,不宜继续采用高速快速移动直接接近加工面,可以根据工艺要求转换为适合的进给运动方式。
加工结束后,刀具应按照安全退刀路径离开工件,再使用G00完成较长距离的空行程移动。程序完成后,需要通过图形模拟、空运行和单段运行检查刀具轨迹,重点验证快速移动是否存在潜在干涉。
以下是您可能还关注的问题与解答:
Q:数控机床G00是什么意思?
A:G00是数控机床中常用的快速定位指令,用于让刀具或工作台快速移动到指定坐标位置,主要用于非切削空行程。
Q:G00可以直接用于切削加工吗?
A:通常不建议。G00的主要用途是快速定位,其移动速度由机床快速移动参数控制,不适合作为正常切削进给方式。进入实际切削区域后,应根据加工工艺采用相应的进给运动指令。
Q:G00是不是一定走直线?
A:不能简单认为所有数控系统的G00都按照编程人员理解的直线轨迹运行。多轴同时快速移动时,具体轨迹与数控系统的插补和快速定位控制方式有关,因此在存在工件或夹具干涉风险时,应采用分轴、分阶段的安全定位方式。
Q:G00快速定位为什么容易发生撞刀?
A:常见原因包括安全高度设置不合理、工件坐标系错误、刀具长度补偿错误、刀具路径规划不当以及快速移动速度较高等。程序正式运行前,应通过模拟、空运行和单段运行进行验证。
Q:G00快速定位速度可以在程序中直接设置吗?
A:通常G00速度由机床参数设定,程序中的进给速度参数主要用于相应的进给运动指令。部分数控系统提供快速倍率修调功能,可以在运行过程中对实际快速移动速度进行调整。
Q:快速定位怎样减少空行程时间?
A:可以合理规划换刀点、安全平面和加工区域之间的运动路径,减少不必要的往返移动,同时在确保安全的前提下使用机床允许的快速移动速度。对于复杂零件,还可以优化刀具加工顺序,减少不同加工区域之间的无效移动。
数控机床快速定位的核心价值在于缩短非切削移动时间,但快速并不意味着可以忽略运动轨迹和安全距离。G00编程需要结合机床坐标系、工件坐标系、刀具长度补偿、安全高度以及夹具位置进行综合判断。实际生产中,应通过合理的分阶段定位、程序模拟、空运行和单段调试确认刀具轨迹,在保证机床运行安全的基础上发挥快速定位对加工效率的作用。